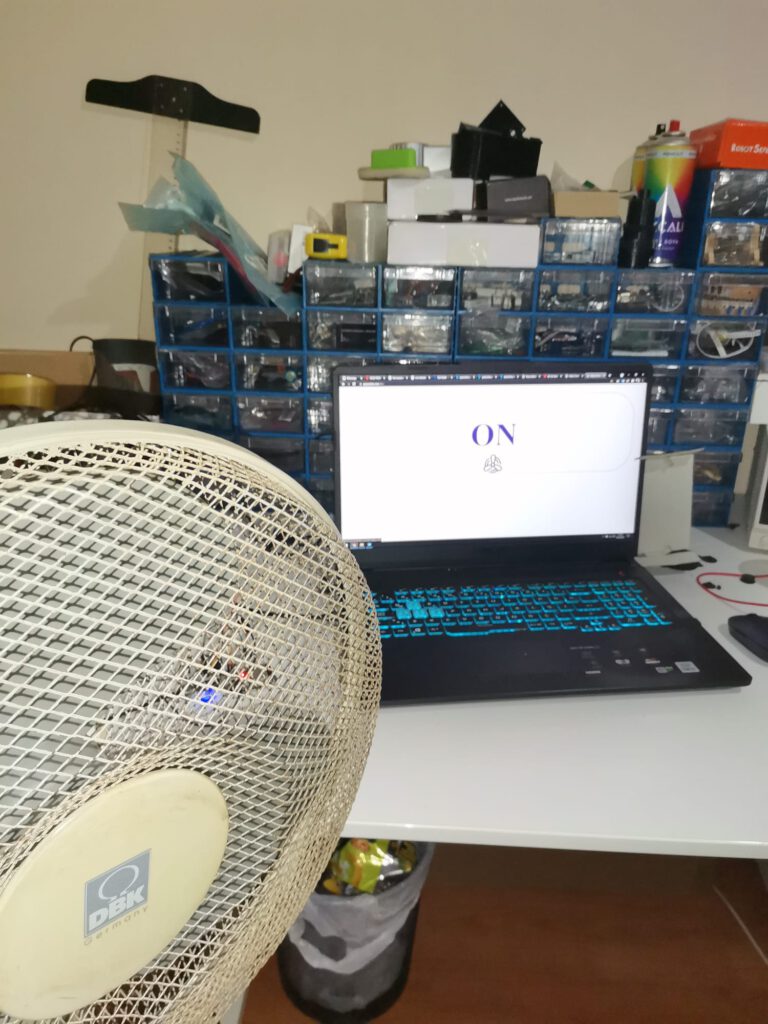
Not: Bu projenin canlı demo bağlantısı artık yayında değil. Kod örneğindeki Wi-Fi bilgilerini ve HTTP adresini kendi ortamınıza göre değiştirin.
Wi-Fi Kontrollü
Çekmece Kilidi Çalışması’nda
Kullanılan Arduino kodları
aşağıdaki gibidir:
/*
SMART FURNITURE LOCK - AKILLI MOBİLYA KİLİDİ - ÖRNEK KOD ÇALIŞMASI
*/

#include <WiFi.h>
#include <HTTPClient.h>

const char* ssid = "YOUR_WIFI_SSID";
const char* password = "YOUR_WIFI_PASSWORD";

int relay_pin = 15;
int blue_led = 2;
String lastpayload = "OFF";
String payload = "OFF";
void setup() {

  Serial.println(payload);
  Serial.println(lastpayload);

  Serial.begin(115200);
  pinMode (relay_pin, OUTPUT);
  pinMode (blue_led, OUTPUT);
  delay(2000);
  WiFi.begin(ssid, password);

  while (WiFi.status() != WL_CONNECTED) {
    delay(1000);
    Serial.println("Connecting to WiFi..");
  }

  Serial.println("Connected to the WiFi network");

}

void loop() {

  if ((WiFi.status() == WL_CONNECTED)) { //Check the current connection status

    HTTPClient http;

    http.begin("https://example.com/mobilock.txt"); //Specify the URL
    int httpCode = http.GET();                                  //Make the request

    if (httpCode > 0) { //Check for the returning code

      String payload = http.getString();
      Serial.println(httpCode);
      Serial.println(payload);
      delay(100);

      if (payload != lastpayload) {
        if (payload == "ON") {

          digitalWrite(relay_pin, LOW);
          digitalWrite(blue_led, HIGH);
          delay(100);
          digitalWrite(relay_pin, HIGH);
          digitalWrite(blue_led, LOW);
        }
        else
        {
          digitalWrite(relay_pin, HIGH);
          digitalWrite(blue_led, LOW);
        }
        lastpayload = payload;

      }

      else {

        digitalWrite(relay_pin, HIGH);
        digitalWrite(blue_led, LOW);
      }
    }

    else {
      Serial.println("Error on HTTP request");
    }


    // payload = lastpayload;
    Serial.println(lastpayload);

    http.end(); //Free the resources
  }

  delay(500);

}